
ساخت عضلات مصنوعی برای رباتها
ساخت رباتهایی که حرکات ظریف و طبیعی انسان را تقلید کنند، یکی از چالشهای مهم علم رباتیک است. اکنون گروهی از پژوهشگران با ساخت عضلات مصنوعی الهامگرفته از بدن انسان، گام تازهای در این مسیر برداشتهاند؛ فناوریای که میتواند حرکت انگشتان، چشمها و حتی حالات چهره رباتها را طبیعیتر کند.
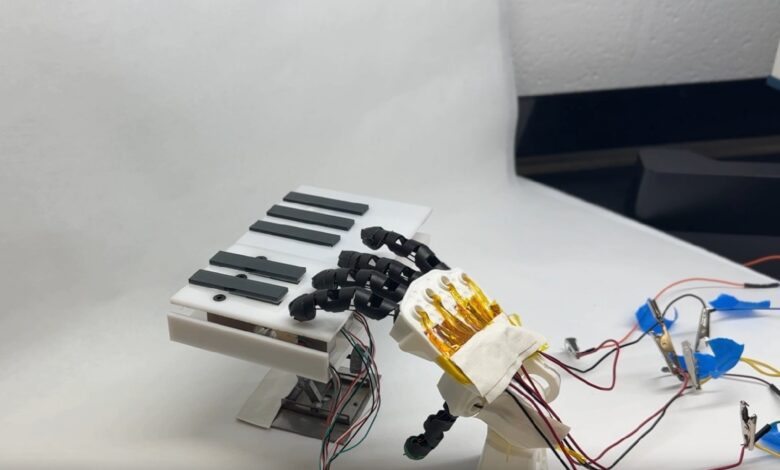
به گزارش سیناپرس، تیمی از پژوهشگران دانشگاه پنسیلوانیا (University of Pennsylvania) نوعی عضله مصنوعی و قابلکنترل برای رباتها ساختهاند که از عضلات کوچک موجود در چشمها و انگشتان انسان الهام گرفته است. این تیم مطالعاتی، برای آزمایش قابلیتهای این عضلات، از یک دست رباتیک خواستند کلیدهای پیانو را با شدتهای مختلف فشار دهد و همچنین مجموعهای از عضلات مصنوعی چشم را ساختند که میتوانستند جهت نگاه را در یک موقعیت مشخص حفظ کنند. این دستاورد یادآور برخی صحنههای فیلم علمیتخیلی «وستورلد» (Westworld) محصول سال ۱۹۷۳ و مجموعه تلویزیونی ساختهشده بر اساس آن است؛ آثاری که در آنها رباتها شباهت زیادی به انسان دارند.
باید توجه داشت ساخت عضلات رباتیک که بتوانند عملکردی مشابه عضلات واقعی داشته باشند، با چالشهای مهندسی متعددی روبهرو است. بیشتر رباتهای بزرگ امروزی، بهویژه رباتهای انساننما، برای حرکت به موتورهای حجیم و قطعات سخت متکی هستند. چنین سازوکارهایی برای فعالیتهایی مانند راه رفتن و بلند کردن اجسام مناسباند، اما بازسازی حرکات ظریف انگشتان یا چشمها به دقت و انعطافپذیری بسیار بیشتری نیاز دارد. پژوهشگران باید مادهای پیدا میکردند که ضمن برخورداری از استحکام کافی برای استفاده مکرر، امکان کنترل دقیق و انعطافپذیری بالا را نیز فراهم کند.
در واقع، بسیاری از کارهایی که برای انسان بسیار ساده به نظر میرسند، برای ماشینها دشوارند. رباتهای دوپا سالهاست حرکات نمایشی، رقص و حتی حرکات آکروباتیک پیچیده انجام میدهند، اما هنوز در فعالیتهایی مانند تا کردن لباس یا ثابت نگه داشتن جهت نگاه با محدودیت مواجهاند.
شو یانگ (Shu Yang)، از پژوهشگران این مطالعه و مهندس دانشگاه پنسیلوانیا، در اینباره میگوید: «عضلات رباتیک نرم برای تقلید از حرکات انسان باید هم قدرتمند باشند و هم انعطافپذیر؛ اما بهندرت میتوان هر دو ویژگی را در یک ماده پیدا کرد.»
گروه پژوهشی برای ساخت رشتههای عضلانی مصنوعی از ترکیب الاستومرهای کریستال مایع (Liquid Crystal Elastomers یا LCE)، گرافن و یک سیمپیچ بسیار نازک مسی استفاده کرد. الاستومرهای کریستال مایع، موادی شبیه لاستیک هستند که نقش عضله اصلی را بر عهده دارند و میتوانند منقبض و منبسط شوند. گرافن نیز بهعنوان تقویتکننده به کار میرود و ضمن افزایش استحکام، به حفظ انعطافپذیری ماده کمک میکند؛ بهطوریکه حتی هنگام کشیده شدن عضله از جهتهای مختلف، ساختار آن مقاومت مناسبی داشته باشد.
با این حال، ترکیب این دو ماده بهتنهایی برای حفظ یک موقعیت دقیق کافی نبود. هنگامی که الاستومر کریستال مایع گرم میشود، منبسط شده و سپس با سرد شدن سریع، دوباره منقبض میشود و بهتدریج به طول اولیه خود بازمیگردد. این ویژگی برای حرکات ظریفی مانند ثابت نگه داشتن نگاه یا فشردن آرام و یکنواخت یک کلید پیانو مشکل ایجاد میکند؛ زیرا عضله باید بتواند برای مدتی مشخص، موقعیت خود را بدون تغییر حفظ کند.
پژوهشگران برای حل این مشکل، یک سیمپیچ مسی را درون رشته عضلانی قرار دادند. این سیمپیچ هم نقش گرمکننده و هم نقش حسگر دما را ایفا میکند و با اندازهگیری تغییرات مقاومت الکتریکی، اطلاعاتی درباره میزان سرد شدن و انقباض عضله در اختیار سامانه قرار میدهد. به این ترتیب، دستگاه میتواند با تنظیم تدریجی گرما، موقعیت عضله را ثابت نگه دارد.
ژوئلین وو (Xuelin Wu)، دانشجوی دکتری دانشگاه پنسیلوانیا و از اعضای این تیم پژوهشی، در رابطه با موضوع فوق توضیح میدهد: «ما از مقاومت سیمپیچ مسی تعبیهشده درون عضله بهعنوان یک سیگنال بازخورد استفاده کردیم و توان گرمایشی را در لحظه تنظیم کردیم تا مقاومت در محدوده مقدار هدف باقی بماند. از آنجا که سیمپیچ همزمان نقش گرمکننده و حسگر را داشت، نیازی به استفاده از حسگر جداگانه برای دریافت بازخورد نبود.»
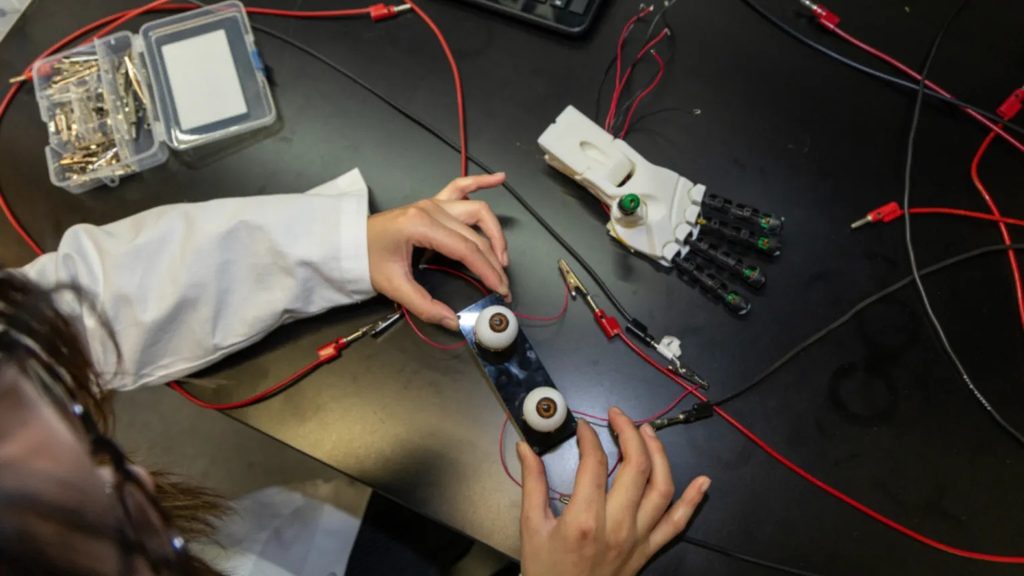
پس از طراحی این عضلات مصنوعی، پژوهشگران عملکرد آنها را در شرایط عملی آزمایش کردند. ابتدا عضلات را درون یک دست رباتیک ساختهشده با چاپگر سهبعدی قرار دادند که برای تقلید از حرکات انگشتان طراحی شده بود. سپس انگشتان این دست توانستند کلیدهای مختلف پیانو را با سرعت و نیروی متفاوت فشار دهند. حسگرهایی که در زیر کلیدها نصب شده بودند، شدت فشار و قدرت نواختن هر نت را اندازهگیری میکردند. اگرچه این دست رباتیک هنوز توانایی نواختن موسیقی در سطح یک نوازنده حرفهای مانند موتسارت را نداشت، آزمایش نشان داد که عضلات مصنوعی میتوانند حرکات کنترلشده و متنوعی ایجاد کنند.
در آزمایش بعدی، پژوهشگران دو کره چشم رباتیک را روی مفصلهای کروی چرخان نصب کردند و آنها را درون محفظههایی ساختهشده با چاپگر سهبعدی قرار دادند. رشتههای عضلانی در اطراف این کرهها و بهصورت جفتهای مخالف نصب شدند تا عملکرد انقباض و انبساط عضلات واقعی چشم را شبیهسازی کنند. نتایج نشان داد چشمهای مصنوعی میتوانند با فرمان مشخص، جهت نگاه خود را تغییر دهند و این حرکت را با دقت و قابلیت تکرار انجام دهند. تصاویر منتشرشده از این آزمایش، هم شگفتانگیز و هم تا حدودی ناآرامکننده است.
پژوهشگران دانشگاه پنسیلوانیا میگویند گام بعدی، ترکیب تعداد بیشتری از این عضلات در سامانههای یکپارچه و بزرگتر است؛ سامانههایی که در آنها دهها عضله کوچک باید هماهنگ با یکدیگر کار کنند تا حرکات و حالات طبیعیتری ایجاد شود. آنها همچنین قصد دارند در مراحل بعدی از بینایی ماشین مبتنی بر هوش مصنوعی برای هماهنگ کردن این عضلات و ایجاد حرکات پیچیدهتر استفاده کنند.
شرح کامل این مطالعات در آخرین شماره مجله تخصصی (Advanced Functional Materials) منتشر شده و در اختیار جامعه علمی جهان قرار دارد.