خودروهای خودران چگونه مسیر را پیدا میکنند؟
با گسترش روزافزون خودروهای هوشمند و خودران، نقش نرمافزار، حسگرها و سامانههای ارتباطی در حملونقل پررنگتر شده است. این تحول میتواند ایمنی، کاهش تصادفات و مدیریت ترافیک را بهبود دهد، اما همزمان اهمیت امنیت سایبری و حفاظت از دادهها را افزایش میدهد؛ زیرا اختلال در سامانههای دیجیتال خودرو میتواند مستقیماً ایمنی سرنشینان و سایر کاربران جاده را تهدید کند. به همین دلیل قصد داریم در این گزارش به بررسی نحوه عملکرد خودروهای خودران بپردازیم.
به گزارش سیناپرس، وقتی مقصدی را روی تلفن همراه مشخص میکنیم، نرمافزارهای مسیریابی معمولاً چند مسیر پیشنهادی ارائه میدهد و ما یکی را انتخاب میکنیم. اما اگر قرار باشد خود خودرو رانندگی کند، مسئله بسیار پیچیدهتر میشود. خودرو نهتنها باید بداند از کجا به کجا برود، بلکه در هر لحظه باید بداند کجاست، چه چیزی در اطرافش قرار دارد، دیگران چه رفتاری ممکن است داشته باشند و در برابر هر اتفاقی چه واکنشی نشان دهد.
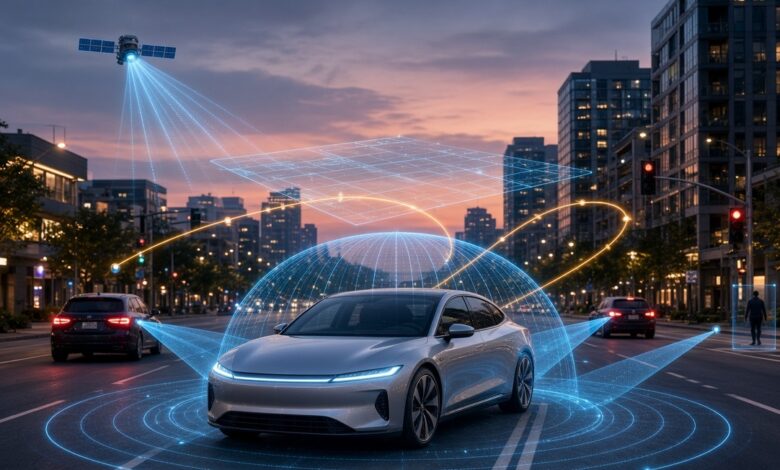
به همین دلیل، خودروی خودران را نمیتوان یک خودروی مجهز به GPS دانست. این خودرو در واقع یک سامانه رباتیک پیچیده است که با ترکیب نقشه، ماهواره، دوربین، سیستم های رادار، لیدار، هوش مصنوعی و الگوریتمهای تصمیمگیری، محیط اطراف خود را بهطور مداوم تحلیل میکند.
نخستین مرحله از عملکرد موفق یک خودروی هوشمند و خودران، پیدا کردن موقعیت خودرو است. در این شرایط استفاده از جی پی اس یا سایر سامانههای ماهوارهای مشابه میتوانند موقعیت کلی خودرو را مشخص کند، اما دانستن نقطه و موقعیت برای رانندگی خودکار کافی نیستند. خودرو باید با دقت بسیار بیشتری بداند در کدام قسمت خیابان قرار داشته و نسبت به خطوط عبور، تقاطعها و سایر عناصر جاده در چه موقعیتی قرار دارد. به همین دلیل، اطلاعات ماهوارهای با دادههای واحد اندازهگیری اینرسی (IMU)، حسگرهای خودرو و در برخی سامانهها نقشههای دقیق با یکدیگر ترکیب میشوند تا خودرو به طور دقیق شرایط خود در محیط را درک کند. این فرایند را مکانیابی یا Localization مینامند.
نکته مهم این است که نقشه خودروهای خودران با نقشهای که ما در تلفن همراه میبینیم تفاوت دارد. یک نقشه مورد استفاده در رانندگی خودکار میتواند اطلاعات بسیار دقیقتری درباره خطوط عبور، تقاطعها، علائم، چراغهای راهنمایی و شکل مسیر داشته باشد. با این حال، خودرو نباید صرفاً به نقشه اعتماد کند؛ زیرا محیط واقعی دائماً تغییر میکند. ممکن است نقشه خیابان را باز نشان دهد، اما در همان لحظه یک تصادف، عملیات عمرانی یا مانع جدیدی در مسیر وجود داشته باشد و اینجاست که حسگرها وارد عمل میشوند.
دوربینهای هوشمند، محیط را مانند یک سیستم بینایی دیجیتال مشاهده میکنند و میتوانند خودروها، عابران، دوچرخهسواران، تابلوها، چراغهای راهنمایی و خطوط جاده را شناسایی کنند. رادار اطلاعات مربوط به فاصله و حرکت اشیاء را فراهم میکند و سیستم لیدار (LiDAR) با ارسال پالسهای لیزری، تصویری سهبعدی و دقیق از محیط اطراف ایجاد میکند.
باید توجه داشت که هیچکدام از این حسگرها بهتنهایی برای بررسی کامل شرایط، ایدهآل نیستند. دوربین ممکن است در تاریکی یا شرایط نامناسب جوی با مشکل مواجه شود و جی پی اس نیز در تونل یا میان ساختمانهای بلند دقت خود را از دست بدهد. بنابراین خودرو از ترکیب دادههای چند حسگر به طور همزمان استفاده میکند؛ فرایندی که تلفیق حسگرها یا Sensor Fusion نام دارد. به این ترتیب خودروی هوشمند فقط مسیر را پیدا نمیکند؛ بلکه آینده را هم پیشبینی میکند.
پیچیدهترین قسمت ماجرا زمانی آغاز میشود که خودرو باید درباره حرکت بعدی خود تصمیم بگیرد. فرض کنید خودروی خودران به یک تقاطع نزدیک میشود و عابری کنار خیابان ایستاده است. خودرو باید تشخیص دهد که آیا عابر قصد عبور دارد یا خیر. آیا خودرویی در خط کناری حرکت میکند؛ آیا این خودرو قصد تغییر خط دارد؟ در عین حال یک خودرو نیز در حال نزدیک شدن به تقاطع است؛ آیا این خودرو توقف خواهد کرد؟
بنابراین سیستم خودران فقط وضعیت فعلی را تحلیل نمیکند، بلکه باید رفتار احتمالی دیگران در چند لحظه آینده را نیز پیشبینی کند. پس از آن، سامانه برنامهریزی مسیر تصمیم میگیرد خودرو چه کاری انجام دهد: سرعت خود را کاهش دهد، ترمز کند، مسیرش را تغییر دهد، در خط فعلی بماند یا مسیر دیگری انتخاب کند. این مسیر نیز لزوماً کوتاهترین مسیر نیست؛ بلکه باید مسیری باشد که با محدودیتهای خودرو، قوانین جاده و شرایط لحظهای محیط سازگار باشد.
برای مثال، اگر نقشه مسیر مستقیمی را پیشنهاد کند اما حسگرها یک کامیون متوقفشده را در مسیر تشخیص دهند، خودرو باید بتواند مسیر خود را اصلاح کند. در واقع، رانندگی خودکار یک تصمیم یکباره نیست و چرخهای دائمی در خودرو جریان دارد که شامل مکانیابی، مشاهده محیط ، شناسایی اشیاء ، پیشبینی رفتار ، برنامهریزی حرکت ، کنترل خودرو و مشاهده دوباره محیط است. این چرخه برای هدایت خودرو بارها و بارها در طول حرکت تکرار میشود.
در حقیقت تفاوت اساسی میان یک سامانه مسیریابی معمولی و خودروی خودران نیز همینجاست. نرمافزار مسیریابی به ما میگوید کجا برویم؛ اما خودروی خودران باید علاوه بر آن تصمیم بگیرد چگونه و با چه رفتاری به آنجا برسیم.
البته این فناوری هنوز با چالشهای مهمی روبهروست. شرایط آبوهوایی دشوار، محیطهای ناشناخته، رفتار غیرقابل پیشبینی انسانها و موقعیتهای نادر و غیرمعمول میتوانند تصمیمگیری خودکار را دشوار کنند. به همین دلیل، یکی از مهمترین موضوعات پژوهشی در این حوزه، افزایش قابلیت اطمینان و ایمنی خودرو در شرایطی است که از قبل بهطور کامل پیشبینی نشدهاند.