

پژوهشگران MIT و دانشگاه کرنل ربات پرندهای با وزن تنها ۱٫۲۹ گرم ساختهاند که بدون دوربینهای خارجی و با کمک حسگرها و رایانه داخلی، تعادل خود را در هوا حفظ میکند. این ربات در یک آزمایش توانست پس از عبور از موانع روی گل آفتابگردان فرود بیاید؛ دستاوردی که میتواند مقدمهای برای توسعه رباتهای گردهافشان و استفاده از آنها در کشاورزی باشد.
به گزارش سیناپرس، پژوهشگران موفق به ساخت ربات پرنده بسیار کوچکی شدهاند که میتواند بدون اتکا به دوربینهای خارجی، موقعیت خود را در هوا تثبیت کند و حتی روی گلها فرود بیاید. این ربات با وجود وزن بسیار کم، به حسگرها و یک سامانه پردازشی داخلی مجهز است که اطلاعات حرکتی را دریافت و برای کنترل پرواز تحلیل میکند. محققان امیدوارند این فناوری در آینده زمینهساز تولید رباتهایی شود که بتوانند در کنار حشرات طبیعی، به گردهافشانی گیاهان کمک کنند.
این ربات حاصل همکاری پژوهشگران مؤسسه فناوری ماساچوست (MIT) و دانشگاه کرنل است و تنها ۱٫۲۹ گرم وزن دارد. یکی از ویژگیهای مهم آن، استقلال نسبی در حفظ تعادل هنگام پرواز است؛ قابلیتی که در بسیاری از نمونههای پیشین تنها با استفاده از دوربینهای آزمایشگاهی و رایانههای خارجی امکانپذیر بود. البته ربات جدید هنوز برای انتخاب مسیر و هدایت پرواز به اپراتور انسانی وابسته است و نمیتواند بهطور مستقل مسیریابی کند.
ساخت رباتهایی که بتوانند مانند حشرات پرواز کنند، سالهاست یکی از چالشهای مهم مهندسی رباتیک به شمار میرود. حشراتی مانند مگس میوه با وجود ابعاد کوچک، میتوانند بهسرعت مسیر خود را تغییر دهند، از موانع عبور کنند و با دقت روی سطوح مختلف فرود بیایند. بازسازی این تواناییها در دستگاههایی با وزن چند گرم یا حتی کمتر، به دلیل محدودیت فضا، وزن و توان پردازشی، دشواریهای زیادی دارد.
در ربات جدید، سه حسگر کوچک برای جمعآوری اطلاعات مربوط به شتاب، چرخش، ارتفاع و حرکت نسبت به زمین تعبیه شده است. رایانه داخلی دستگاه این دادهها را پردازش میکند و در هر ثانیه ۴۸۰ بار فرمانهای لازم برای اصلاح وضعیت پرواز را محاسبه میکند. این سرعت پردازش اهمیت زیادی دارد؛ زیرا بالهای ربات حدود ۳۳۰ بار در ثانیه حرکت میکنند و حفظ تعادل آن به واکنشهای بسیار سریع نیاز دارد.
مجموع وزن تجهیزات الکترونیکی نصبشده روی ربات به ۲۴۴ میلیگرم میرسد که تقریباً یکپنجم وزن کل دستگاه است. اضافه شدن این تجهیزات، چالش تازهای برای طراحی بخشهای مکانیکی ایجاد کرد و پژوهشگران را به بازطراحی عضلات مصنوعی مسئول حرکت بالها واداشت. در نتیجه این تغییرات، توانایی ربات برای تولید نیروی بالابرنده ۴۶ درصد افزایش یافت تا بتواند وزن تجهیزات داخلی خود را تحمل کند.
آزمایشهای اولیه نشان داد این ربات میتواند با استفاده از حسگرها و رایانه داخلی، بهمدت ۱۰ ثانیه در ارتفاع حدود ۷٫۶ سانتیمتری از سطح زمین معلق بماند. در این آزمایش، میزان خطای موقعیت افقی دستگاه حدود ۲٫۲ سانتیمتر بود. همچنین ربات توانست مسافتی حدود ۳۰ سانتیمتر را در مدت هفت ثانیه طی کند؛ نتایجی که توانایی سامانه جدید در کنترل پرواز و حفظ موقعیت را نشان میدهد.
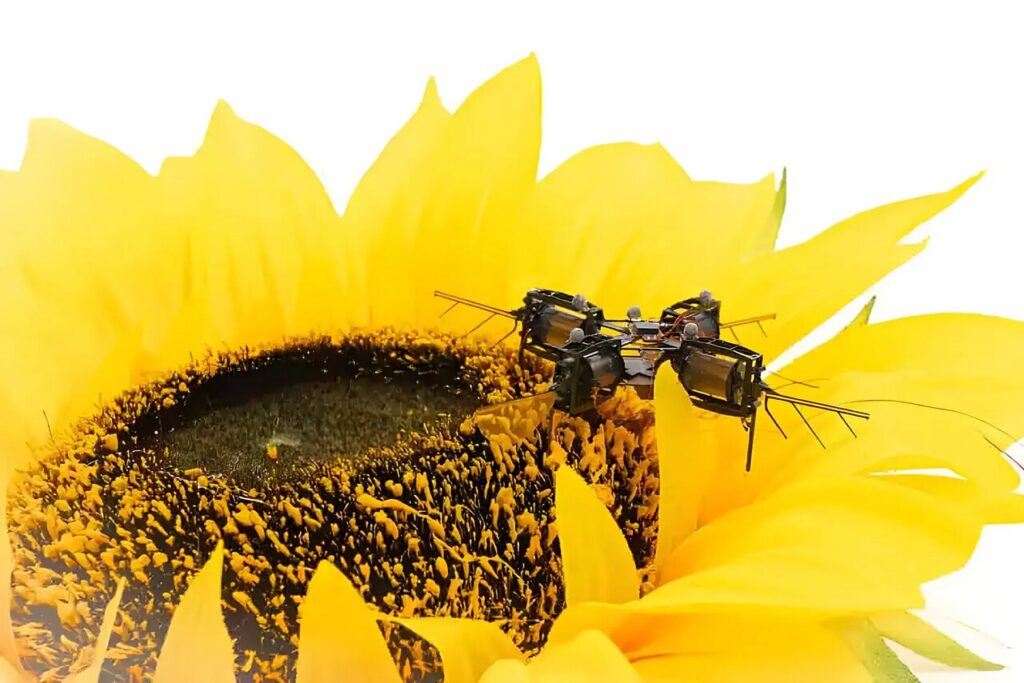
یکی از مهمترین آزمایشهای این پروژه، پرواز و فرود روی یک گل آفتابگردان بود. ربات در این آزمایش با هدایت اپراتور انسانی و از طریق جویاستیک، طی ۳۰ ثانیه مسافتی حدود ۱٫۲ متر را پرواز کرد، از کنار موانع عبور کرد و در نهایت روی گل فرود آمد. هرچند این عملیات هنوز به هدایت مستقیم انسان نیاز داشت، اما نشان داد که چنین ربات کوچکی میتواند بدون استفاده از سامانههای ردیابی خارجی، تعادل خود را در جریان پرواز حفظ کند.
یکی از کاربردهای احتمالی این فناوری، کمک به گردهافشانی محصولات کشاورزی است. زنبورها و سایر حشرات گردهافشان نقش مهمی در انتقال گرده میان گلها و تولید میوه و دانه دارند. پژوهشگران امیدوارند در آینده بتوان از رباتهای پرنده کوچک برای تکمیل فعالیت گردهافشانهای طبیعی، بهویژه در محیطهای کنترلشدهای مانند گلخانهها، استفاده کرد. وزن پایین این دستگاهها میتواند امکان فرود روی سطوح ظریفی مانند گلبرگها را فراهم کند.
با این حال، ربات فعلی هنوز توانایی انجام فرایند واقعی گردهافشانی را ندارد. این دستگاه نمیتواند بهصورت مستقل گلها را شناسایی کند، گرده را جمعآوری کند یا آن را به گلهای دیگر انتقال دهد. همچنین برای پرواز به منبع برق خارجی وابسته است و هنوز باتری مستقلی در آن تعبیه نشده است. افزودن باتری نیز به دلیل افزایش وزن میتواند عملکرد پروازی ربات را با محدودیت مواجه کند.
پژوهشگران برای توسعه نسلهای بعدی این فناوری باید سامانههای مسیریابی و تشخیص موانع را بهبود دهند تا ربات بتواند بدون دخالت انسان مسیر حرکت خود را انتخاب کند. علاوه بر این، توسعه منابع انرژی سبکتر و کارآمدتر از جمله نیازهای اساسی برای تبدیل این نمونه آزمایشگاهی به یک دستگاه مستقل و کاربردی است.
کاربردهای احتمالی این فناوری نیز به کشاورزی محدود نمیشود. رباتهای پرنده کوچک در آینده میتوانند برای بازرسی تجهیزات صنعتی، بررسی فضاهای محدود و حتی جستوجوی بازماندگان در ساختمانهای فروریخته مورد استفاده قرار بگیرند؛ محیطهایی که ورود انسان یا رباتهای بزرگتر به آنها دشوار یا خطرناک است.
به نقل از زومیت، در مجموع، ساخت رباتی با وزن کمتر از ۱٫۳ گرم که میتواند تجهیزات پردازشی و حسگرهای کنترل پرواز را در بدنه خود حمل کند، گامی مهم در توسعه رباتهای پرنده مینیاتوری است. هرچند این فناوری هنوز تا تبدیل شدن به یک گردهافشان رباتیک مستقل فاصله دارد، اما توانایی حفظ تعادل و فرود روی گلها نشان میدهد مسیر تازهای برای ساخت رباتهای کوچک با کاربردهای کشاورزی، صنعتی و امدادی گشوده شده است.