

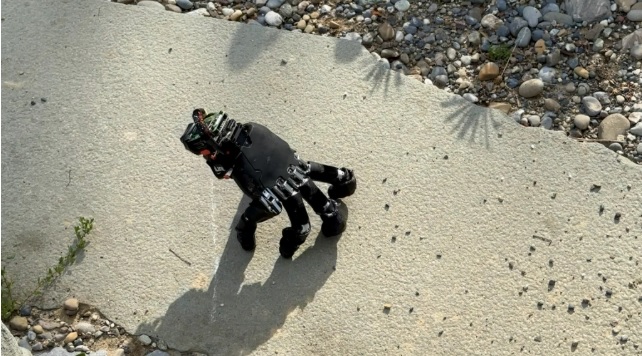
پژوهشگران دانشگاه ETH زوریخ موفق به ساخت دستی رباتیک شدهاند که میتواند روی نوک انگشتان خود راه برود، پس از زمین خوردن دوباره بایستد و حتی در حالی که تعادل خود را حفظ کرده است، کلیدهای صفحهکلید را فشار دهد؛ فناوریای که میتواند امکان انجام مأموریتهای رباتیک در فضاهای تنگ و غیرقابلدسترس را فراهم کند.
به گزارش سیناپرس، دست رباتیکی که روی انگشتان خود حرکت میکند، شاید در نگاه اول صحنهای عجیب و حتی ترسناک به نظر برسد؛ اما این حرکت غیرمعمول میتواند راه را برای نسل تازهای از رباتها هموار کند؛ رباتهایی که قادرند بخشهایی از بدن خود را به فضاهایی بفرستند که ورود کل ربات به آنها امکانپذیر نیست.
پژوهشگران آزمایشگاه رباتیک نرم در مؤسسه فناوری فدرال زوریخ (ETH Zurich) در سوئیس، یک دست رباتیک را آموزش دادهاند تا با تکیه بر نوک انگشتان خود حرکت کند، پس از افتادن به حالت ایستاده بازگردد و هنگام حفظ تعادل، کارهایی مانند فشردن کلیدهای صفحهکلید را انجام دهد.
هدف اصلی این پژوهش، توسعه دستی رباتیک است که بتواند بدون نیاز به حضور بازوی اصلی ربات، بهتنهایی وارد محیطهای محدود شود، اشیا را جابهجا کند یا تجهیزات و ابزارهای مختلف را به کار بیندازد.
دست رباتیک چگونه روی انگشتان خود راه میرود؟
به گفته رابرت کاتزشمان، پژوهشگر حوزه رباتیک، در آینده ممکن است یک ربات بتواند دست خود را به فضایی بفرستد که بدنه اصلی آن امکان ورود به آن را ندارد؛ برای مثال، دست رباتیک میتواند بخشی از یک محیط را بررسی کند، کلیدی را فشار دهد یا جسمی را جابهجا کند و سپس به محل اولیه بازگردد.
البته راه رفتن روی نوک انگشتان برای یک دست رباتیک کار سادهای نیست. انگشتان دست طول یکسانی ندارند و شست نیز در موقعیتی متفاوت از سایر انگشتان قرار گرفته است؛ بنابراین حفظ تعادل هنگام حرکت، پیچیدگی زیادی دارد.
امیرحسین کاظمیپور، پژوهشگر دکتری و نویسنده نخست این مطالعه، توضیح میدهد که دست رباتیک باید هنگام حرکت، وزن کامل خود را تحمل کند و همزمان با جابهجایی تکیهگاه میان انگشتان، تعادلش را حفظ کند. این دست همچنین باید بتواند در حین حرکت با اشیای اطراف تعامل داشته باشد.
در این پژوهش، کاظمیپور به همراه ههویی ژنگ و رابرت کاتزشمان، از یک دست رباتیک تجاری موسوم به WUJI استفاده کردند. آنها برای مستقل کردن این دست، یک باتری، رایانه کوچک و حسگر حرکتی به آن افزودند. وزن مجموعه نهایی به ۸۱۸ گرم میرسد و تمام تجهیزات پردازشی و منبع انرژی روی پشت دست قرار گرفتهاند.
آموزش دست رباتیک با کمک هوش مصنوعی
پژوهشگران پیش از آزمایش دستگاه واقعی، نرمافزار کنترل آن را در یک محیط شبیهسازیشده و با استفاده از روش یادگیری تقویتی آموزش دادند.در این روش، سیستم برای انجام حرکتهای مطلوب، مانند حرکت در مسیر تعیینشده، امتیاز دریافت میکرد و در مقابل، برای حرکتهای نامناسب مانند نوسان بیش از حد و از دست دادن تعادل، امتیاز منفی میگرفت. تکرار این فرایند به دست رباتیک کمک کرد تا بهتدریج الگوهای حرکتی مناسب را یاد بگیرد.
از آنجا که انگشتان طول و موقعیت متفاوتی دارند، پژوهشگران برای هر نوک انگشت یک موقعیت مرجع در نظر گرفتند تا سیستم بتواند حرکت آنها را متناسب با شکل دست تنظیم کند.
انتقال مهارتهای آموختهشده از محیط شبیهسازی به دستگاه واقعی نیز به بررسی دقیق واکنش مفاصل به فرمانهای حرکتی و میزان لغزش نوک انگشتان روی سطوح مختلف نیاز داشت.
کاظمیپور میگوید، یکی از عوامل کلیدی موفقیت این پروژه، تنظیم فرایند آموزش متناسب با ساختار دست و هماهنگسازی دقیق شبیهسازی با سختافزار واقعی بوده است.
حرکت روی ۱۴ سطح مختلف و توانایی برخاستن پس از سقوط
دست رباتیک در آزمایشهای عملی توانست روی ۱۴ نوع سطح مختلف، از جمله کف چوبی، شبکههای فلزی، چمن و شنریزه حرکت کند. در این آزمایشها، اپراتور فرمانهای حرکتی را از طریق یک دسته بازی ارسال میکرد و نرمافزار نصبشده روی دست، بدون نیاز به راهنمایی دوربین، هماهنگی انگشتان و حفظ تعادل را بر عهده داشت.
این دست در آزمایشهای هدایت روی یک سطح مخصوص، طی ۲۱ نوبت آزمایش، بهطور میانگین با سرعت ۹.۳ سانتیمتر بر ثانیه حرکت کرد.
پژوهشگران همچنین قابلیت بازگشت به وضعیت ایستاده پس از سقوط را به آن آموزش دادند. دست رباتیک در ۲۱ مورد از مجموع ۲۵ آزمایش فیزیکی موفق شد دوباره روی انگشتان خود بایستد. در چهار آزمایش دیگر، انگشتان به یکدیگر گیر کردند و مانع از بازیابی تعادل شدند.
وقتی دست رباتیک صفحهکلید را هم کنترل میکند
پژوهشگران پس از اطمینان از توانایی حرکت و حفظ تعادل، قابلیت دیگری را آزمایش کردند: استفاده از یکی از انگشتان برای انجام یک کار مشخص، بدون آنکه دست تعادل خود را از دست بدهد.
این بار، با استفاده از یک سامانه کنترلی جداگانه، دست رباتیک توانست در ۲۹ مورد از ۳۲ فرمان متوالی، کلید جهتنمای صحیح صفحهکلید را فشار دهد.
این قابلیت در بازی فکری «سوکوبان» (Sokoban) نیز آزمایش شد؛ بازیای که در آن بازیکن باید جعبهها را به موقعیتهای مشخص منتقل کند. در این آزمایش، انسان حرکتهای موردنظر را انتخاب میکرد و دست رباتیک بدون دریافت اطلاعات تصویری، فرمانها را از طریق صفحهکلید اجرا میکرد.
در آزمایش دیگری، این دست توانست یک مکعب واقعی را به سمت نقطه هدف هل دهد. برای این کار، پژوهشگران از یک دوربین در بالای محیط استفاده کردند تا موقعیت دست و مکعب را ردیابی کند و اطلاعات لازم برای نزدیک شدن به جسم و جابهجایی آن را در اختیار سیستم قرار دهد.
چشمانداز رباتهایی که بدون بازوی اصلی مأموریت انجام میدهند
با وجود موفقیت این آزمایشها، فناوری جدید هنوز در مراحل اولیه توسعه قرار دارد. هر یک از مهارتهای دست رباتیک، از راه رفتن و حفظ تعادل گرفته تا فشردن کلیدها و جابهجایی اشیا، در حال حاضر به سامانه کنترلی آموزشدیده جداگانهای وابسته است.
پژوهشگران در گام بعدی قصد دارند این مهارتها را با یکدیگر ترکیب کنند تا دست رباتیک بتواند مأموریتهای طولانیتر و پیچیدهتری را بهصورت پیوسته انجام دهد. افزایش قابلیت اطمینان، توسعه سامانه بینایی مستقل و توانایی تشخیص محیط نیز از دیگر اهداف این گروه است.
همچنین، جدا شدن خودکار دست از بدنه اصلی ربات و اتصال مجدد آن پس از پایان مأموریت، از قابلیتهایی است که هنوز محقق نشده است. به گفته کاتزشمان، استفاده از سازوکارهایی شبیه عضلات نیز میتواند در آینده به دست رباتیک امکان دهد میزان سختی و انعطافپذیری خود را برای تماس ملایمتر با اشیا تنظیم کند.
در مجموع، این پژوهش گامی اولیه برای توسعه رباتهایی است که بتوانند بدون نیاز به ورود کامل بدنه خود به محیطهای محدود، مأموریتهای مختلفی را انجام دهند؛ قابلیتی که میتواند در بازرسی تجهیزات، دسترسی به فضاهای دشوار و انجام عملیات در محیطهای غیرقابلدسترس کاربرد داشته باشد.
نتایج این پژوهش در قالب یک مقاله پیشچاپ در پایگاه arXiv منتشر شده و هنوز فرایند داوری علمی را پشت سر نگذاشته است.