

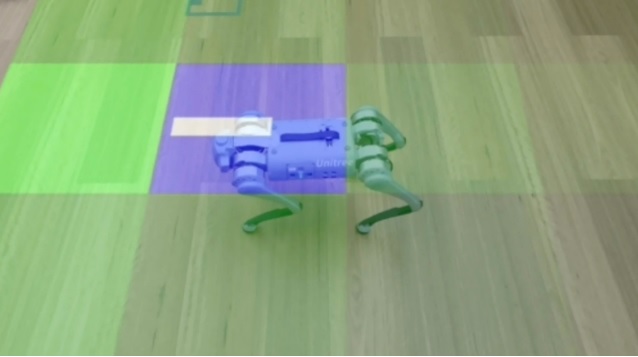
پژوهشگران استرالیایی با استفاده از نورونهای انسانی پرورشیافته در آزمایشگاه، سگ رباتیکی ساختهاند که میتواند با دریافت و ارسال سیگنالهای الکتریکی، مسیر خود را بهسوی یک هدف روی نقشهای ساده پیدا کند؛ فناوری نوظهوری که میتواند به ساخت سامانههای هوشمند کممصرفتر و سازگارتر با محیط کمک کند.
به گزارش سیناپرس، پژوهشگران شرکت استرالیایی «کورتیکال لبز» (Cortical Labs) در آزمایشی تازه، فعالیت سلولهای عصبی زنده را به حرکت یک سگ رباتیک تبدیل کردند. در این سامانه، نورونهایی که در آزمایشگاه رشد داده شدهاند، روی یک تراشه قرار میگیرند و از طریق الکترودها با رایانه ارتباط برقرار میکنند. این ارتباط دوطرفه امکان میدهد فعالیت نورونها به فرمانهای حرکتی تبدیل شود و بازخورد حرکت ربات نیز به سامانه بازگردد.
چرا استفاده از سلولهای مغزی اهمیت دارد؟
رایانش زیستی، یعنی استفاده از سلولهای زنده برای پردازش اطلاعات، یکی از رویکردهای نوظهور در توسعه سامانههای هوشمند است. مغز انسان با وجود توانایی بالا در یادگیری و سازگاری با شرایط ناشناخته، در مقایسه با بسیاری از سامانههای محاسباتی به انرژی بسیار کمتری نیاز دارد. پژوهشگران امیدوارند ترکیب سلولهای عصبی با تراشههای الکترونیکی، در آینده به ساخت سامانههایی با مصرف انرژی کمتر و توانایی سازگاری بیشتر منجر شود.
برت کیگن، مدیرعامل و از بنیانگذاران کورتیکال لبز، میگوید هدایت سگ رباتیک نمونهای ساده اما ملموس از کاربرد بالقوه پیشرفتهای رایانش زیستی در دنیای واقعی است. به گفته او، این رویکرد در بلندمدت میتواند به توسعه رباتها و سامانههای خودکاری کمک کند که باید در محیطهای غیرقابلپیشبینی تصمیم بگیرند.
از بازی رایانهای تا هدایت ربات
این شرکت پیشتر نشان داده بود که مجموعههای نورونی پرورشیافته در آزمایشگاه میتوانند برخی وظایف رایانهای، از جمله بازیهای «پونگ» و «دووم»، را انجام دهند. آزمایش جدید، این رویکرد را از محیط دیجیتال به دنیای فیزیکی گسترش میدهد.
پژوهشگران همچنین با همکاری مؤسسه پژوهشی هوندا در اروپا، سامانهای مشابه را در یک محیط مجازی آزمایش کردهاند. در این پروژه، با تغییر ویژگیهای سیگنالهای الکتریکی و ارائه بازخورد درباره حرکت عامل مجازی، پاسخهای نورونها برای هدایت آن آموزش داده شد. این آزمایش در بیش از چهار هزار ساعت تعامل، نزدیک به هزار و ۳۰۰ ترکیب متفاوت از سیگنالها را بررسی کرد.
فناوری هنوز در مراحل اولیه است
با وجود این پیشرفتها، هدایت ربات با نورونهای زنده هنوز با محدودیتهایی مانند سرعت، کارایی و نیاز به آزمونوخطای فراوان روبهروست. پژوهشگران قصد دارند تراشههای زیستی را توسعه دهند تا بتوانند وظایف پیچیدهتری را در زمان کوتاهتری انجام دهند. بررسی چگونگی ذخیره اطلاعات و شکلگیری نوعی حافظه در این سامانهها نیز از اهداف آینده است.
در صورت پیشرفت این فناوری، رباتهای مبتنی بر نورونهای زنده ممکن است روزی در محیطهای دورافتاده یا خطرناک به کار گرفته شوند؛ با این حال، چنین کاربردهایی هنوز در مرحله توسعه و بررسی قرار دارند.
نتایج پژوهش مربوط به هدایت ربات هنوز داوری علمی نشده است، اما در کنفرانس NeurIPS ۲۰۲۶ ارائه شده و نسخه آن در مخزن پیشچاپ arXiv در دسترس قرار گرفته است.